Casos de uso: Inteligência artificial
Setores: Manufatura e mobilidade, Mobile e Edge
Produtos: MongoDB Atlas, MongoDB Atlas Vector Search, MongoDB Atlas Triggers, Voyage AI
Parceiros: ObjectBox
Visão Geral da Solução
Veículos conectados geram continuamente dados do sensor para os driver que esperam suporte imediato e com as mãos livres. No entanto, quando a conectividade cai em garagens, túneis ou estradas rurais, qualquer assistente que dependa da nuvem falha justamente quando é mais crítico.
Esta solução executa um copiloto de IA na borda para garantir assistência contínua no veículo durante interrupções de rede. Ele usa um banco de dados ObjectBox no dispositivo para armazenar a telemetria do veículo ao vivo junto com o manual do proprietário. Em seguida, processa as consultas usando um agente LLM local que não requer uma conexão de rede ativa. Após a reconexão, o servidor de sincronização ObjectBox sincroniza automaticamente esses dados de borda de volta ao MongoDB Atlas.
O MongoDB Atlas serve como o sistema de registro centralizado na nuvem. Ele executa pesquisa vetorial sobre o conteúdo manual, mantém o histórico de telemetria em coleções de séries temporais e processa cada snapshot sincronizado em um documento totalmente consultável por meio de um Atlas trigger.
Arquiteturas de referência
A arquitetura para criar um assistente veicular que forneça respostas precisas sem conectividade com a internet é uma divisão em dois tiers: um tier de borda no veículo e um tier de nuvem do MongoDB Atlas.
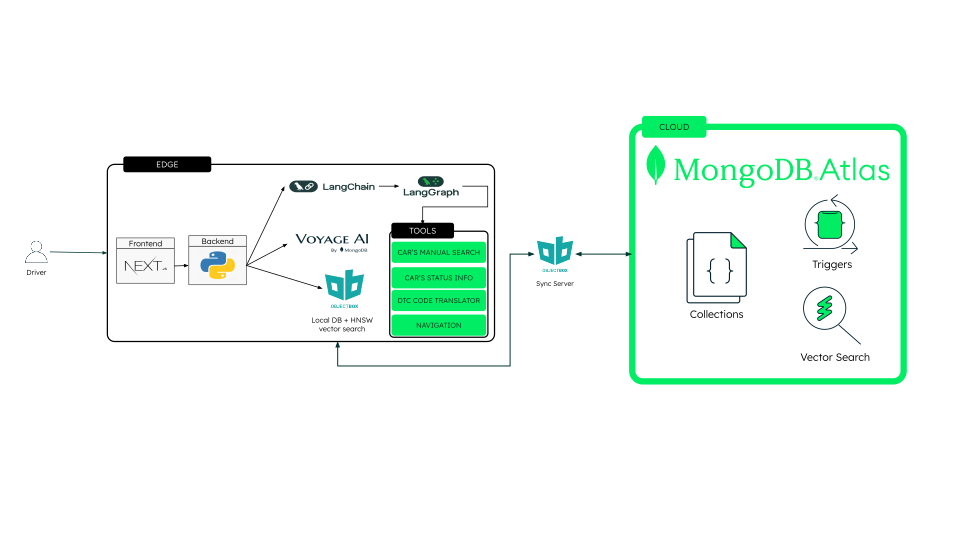
Figura 1. Fluxo de usuário de ponta a ponta desde a solicitação de sincronização para o MongoDB Atlas e as coleções de saída do Atlas trigger
Arquitetura de Edge Tier
O tier de borda no veículo constitui um runtime autônomo onde o Cockpit, o backend, o agente local e os serviços ObjectBox se comunicam diretamente no veículo. Essa pilha permite que o assistente recupere conhecimento e opere sem o MongoDB Atlas, enquanto os dados locais são sincronizados com o MongoDB Atlas quando a conectividade retorna. O edge tier usa os seguintes componentes:
Cockpit IU: Criado com Next.js, esta interface exibe medidores em tempo real, um indicador de código de falha, um painel de chat e um mapa, restringindo todas as chamadas do navegador para rotas de API de mesma origem.
Backend Python: Expõe pontos de extremidade REST e eventos enviados pelo servidor para lidar com proxy de telemetria, conversões de fala para texto e de texto para fala, e orquestração de agentes.
Agente LangChain: Comunica-se com um LLM local via Ollama, gerenciando grafos pré-compilados duplos para caminhos de execução online e offline discretos.
Pipeline de embedding: O manual do veículo é primeiro dividido em partes menores de texto. Cada parte é então convertida em um embedding de 1,024dimensões usando o modelo voyage-4-nano da Voyage AI, com o embedding resultante armazenado junto com sua parte correspondente.
Serviços ObjectBox: Com tecnologia C++, três clientes de sincronização distintos armazenam partes de manuais do usuário e seus embeddings, telemetria de veículos e histórico de diálogos localmente.
Pesquisa vetorial ObjectBox HNSW: ObjectBox mantém um índice vetorial HNSW sobre os embedding manuais armazenados localmente. O índice resultante permite pesquisas ANN diretamente no veículo, permitindo que o assistente recupere conteúdo manual relevante enquanto estiver offline e sem depender da conectividade do MongoDB Atlas.
Gerador de telemetria: captura e salva snapshots de VSS diretamente no armazenar de telemetria local em intervalos de dois segundos.
Arquitetura de tier na nuvem
O MongoDB Atlas atua como a contraparte conectada ao armazenar local ObjectBox do veículo. Quando a conectividade está disponível, ele recebe partes manuais sincronizadas e embeddings, telemetria do veículo e histórico de diálogo, fornecendo persistência baseada em nuvem enquanto o edge tier permanece operacional offline. O tier de nuvem usa os seguintes componentes:
Replicação de dados: O servidor de sincronização ObjectBox se conecta à nuvem, realizando a sincronização para armazenar dados de borda diretamente no MongoDB Atlas por meio do conector do MongoDB. A sincronização inclui as partes manuais, seus embeddings, telemetria e histórico de diálogo.
Cluster do MongoDB Atlas: Mantém as coleções de dados replicados e oferece mais capacidade de armazenamento do que o armazenar local do ObjectBox. A sincronização com o MongoDB Atlas permite que a solução retenha volumes maiores de conteúdo manual, telemetria, histórico de diálogos e outros dados de longo prazo sem ser limitada pela capacidade de armazenamento local do veículo.
Atlas Vector Search: Indexa os embeddings manuais sincronizados e fornece pesquisa vetorial no lado da nuvem sobre o conteúdo manual completo quando a conectividade está disponível.
Atlas Triggers: transforma automaticamente snapshots de telemetria recebidos em documentos de status, enquanto estende um log de histórico de série temporal dedicado.
Fluxo de execução para solicitações
Com os tiers de edge e nuvem estabelecidos, o fluxo de execução descreve como a solicitação de um driver se move pelo sistema, do Cockpit para o backend e agente locais. A sincronização na nuvem ocorre quando a conectividade está disponível.
Quando o driver digita ou fala, o backend envia o fluxo de solicitação diretamente para o agente. O agente avalia a query usando LangGraph e decide qual ferramenta chamar.
O manual do carro é parte e embedding com o modelo voyage-4-nano de 1,024dimensões da MongoDB Voyage AI. A mesma representação de embedding é armazenada localmente no ObjectBox e replicada para o MongoDB Atlas, onde é indexada para o Atlas Vector Search. Na borda, o índice HNSW do ObjectBox oferece suporte à recuperação local de ANN sobre os embeddings do manual do carro. Na nuvem, o Atlas Vector Search oferece a funcionalidade de pesquisa vetorial correspondente sobre o conteúdo manual sincronizado.
Quando uma solicitação envolve informações do veículo, o agente determina qual ferramenta de telemetria é mais apropriada para a pergunta do driver e a invoca. Dependendo da solicitação, a ferramenta selecionada recupera o estado atual do veículo, sinais VSS relevantes, códigos de falha ou informações de status derivadas do armazenamento de telemetria apropriado. Se a ferramenta selecionada retornar um DTC, o agente pode invocar a ferramenta de tradução dedicada para converter o código e seus sinais associados em uma explicação clara do sistema afetado, significado, gravidade e próximas etapas.
Abordagem do modelo de dados
O document model armazena essas formas em um banco de dados:
Telemetria estruturada
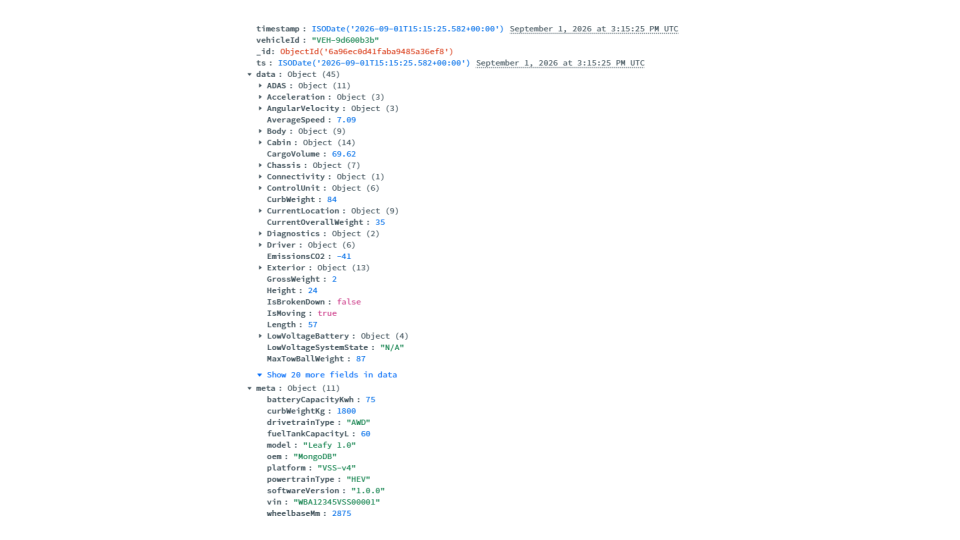
Figura 2. Modelo de dados de telemetria
clique para ampliarPartes manuais de texto livre
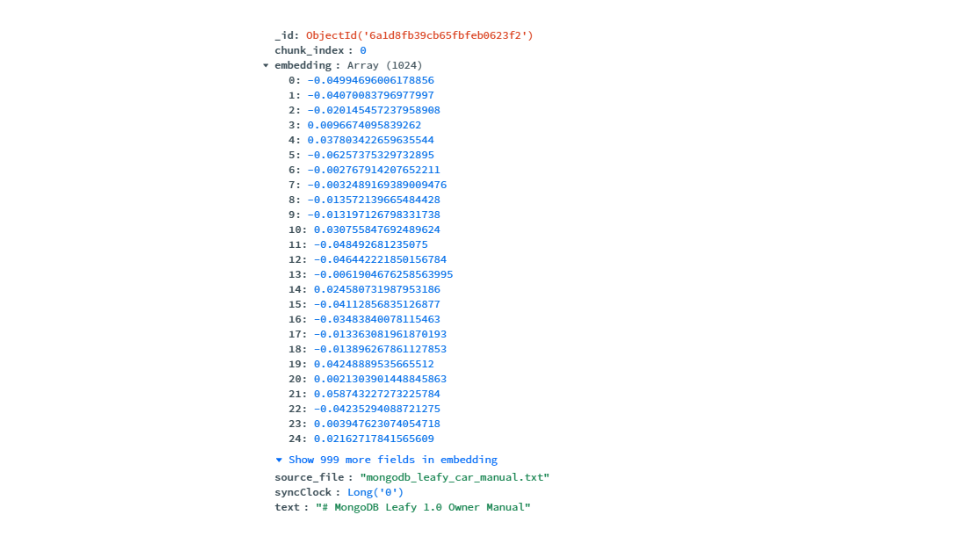
Figura 3. Modelo de dados de manual do carro
clique para ampliarHistórico de bate-papo
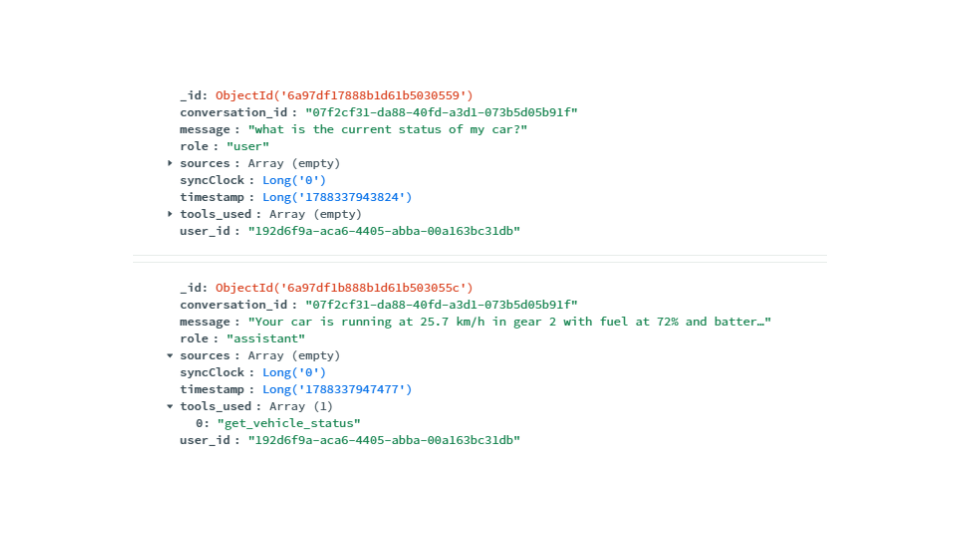
Figura 4. Modelo de dados de conversa por chat
clique para ampliarDados de telemetria de Time Series
Último status do carro
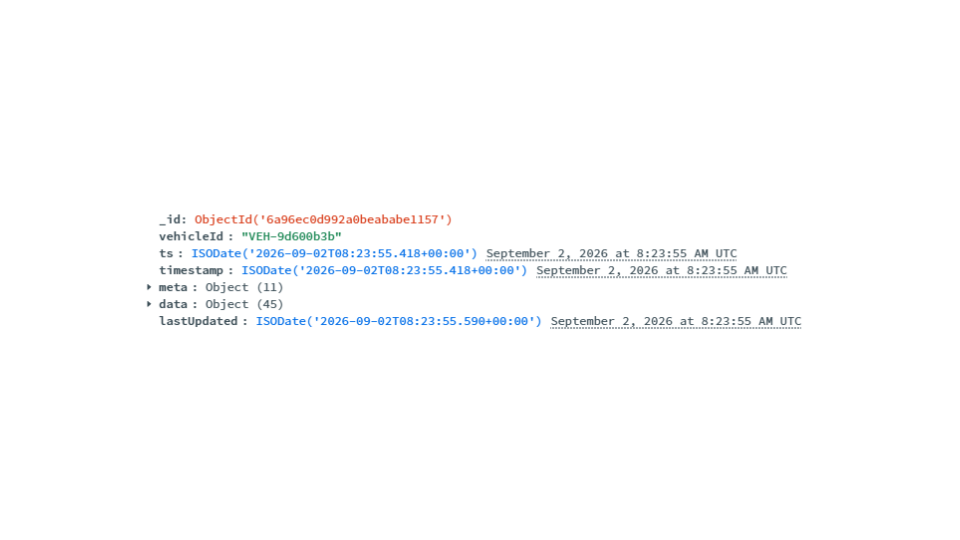
Figura 5. Modelo de dados de status de telemetria
clique para ampliar
Cada snapshot de telemetria é um documento. Um snapshot contém a árvore completa de veículos VSS, cerca de 1300 sinais em muitos domínios, armazenar como JSON aninhado. O modelo não precisa de um esquema fixo nesses domínios.
O ObjectBox armazena o payload de telemetria como uma string. O conector do MongoDB o expande em um documento aninhado nativo no Atlas por meio do tipo externo JsonToNative, para que as queries na nuvem enderecem os campos pelo seu caminho VSS exato.
Collections
Juntos, esses modelos de dados representam os domínios principais da solução: conhecimento manual pesquisável, histórico de conversas, telemetria bruta do veículo, status atual do veículo e telemetria histórica. A separação desses tipos de dados permite uma recuperação eficiente, suporta queries de estado do veículo em tempo real, preserva o contexto da conversa e mantém o histórico de telemetria de longo prazo dimensionável e consultável no MongoDB Atlas. As coleções para esta solução incluem:
manual_chunks: Parte de texto do manual do proprietário com um embedding Voyage AI de 1024dimensões para pesquisa vetorial.conversations: Histórico de chat, que inclui a resposta humana e do assistente juntamente com as ferramentas que cada assistente usa para responder a uma pergunta.objectbox_telemetry: Um snapshot bruto por documento, sincronizado a partir da edge.telemetry-status: O estado atual do veículo, um documento por veículo, escrito pelo trigger.telemetry-data: Uma coleção de séries temporais do MongoDB. O trigger Atlas anexa um registro por snapshot, para que as query de histórico permaneçam eficientes à medida que os dados aumentam.
Construir a solução
Confira o README no repositório do Github para obter detalhes completos da implementação. As etapas a seguir explicam como criar o aplicativo:
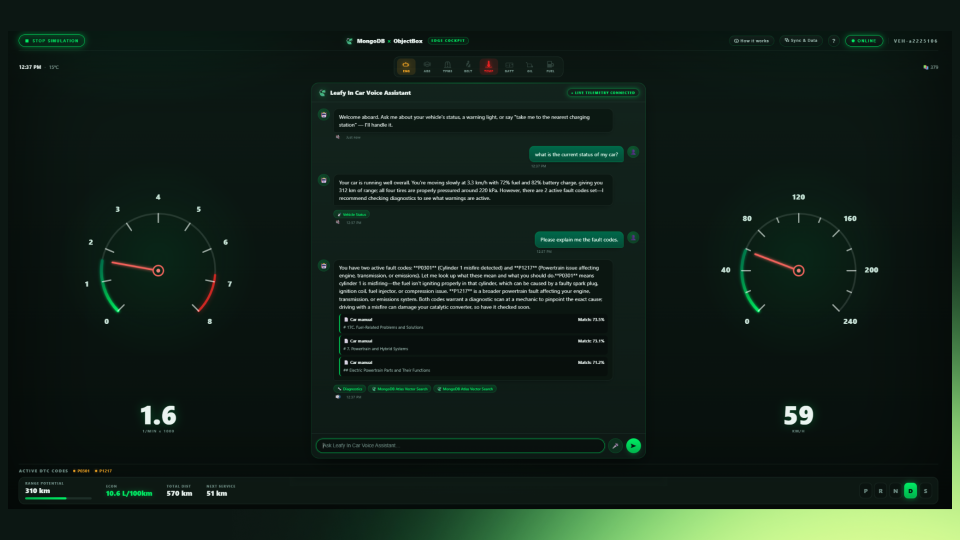
Figura 6. A IU do cockpit com medidores em tempo real, bate-papo, o ticker de código de falha e o painel de sincronização online e offline
Principais Aprendizados
O ObjectBox no dispositivo para armazenar serve leituras e aceita gravar sem conexão, para que o assistente funcione com baixa conectividade.
Execute a pesquisa vetorial onde a query reside: Um modelo de embedding do MongoDB Voyage AI (voyage-4-nano, 1024 dimensões) impulsiona a pesquisa vetorial do ObjectBox na borda e o Atlas Vector Search na nuvem, para que as respostas permaneçam consistentes entre os modos.
Armazenar o histórico de telemetria como série temporal: um trigger do MongoDB Atlas grava cada snapshot em uma coleção de séries temporais do MongoDB.
Modele um snapshot como um documento: O document model flexível armazena sinais VSS sem um esquema fixo entre domínios.
Projete serviços para tolerar a perda de conectividade: o edge armazena gravar em buffer enquanto está offline e reconcilia com o MongoDB Atlas ao reconectar.
Autores
Timothy Marland, MongoDB
Dorottya Nyárády, MongoDB